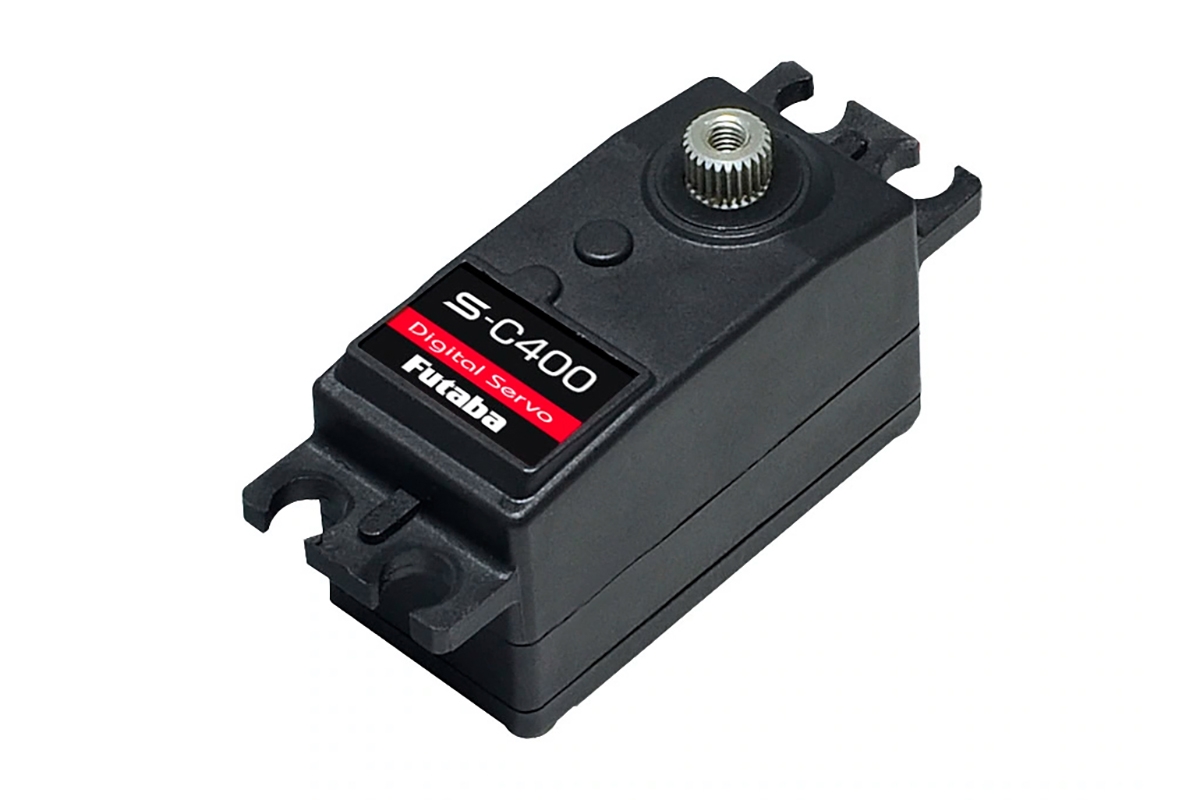
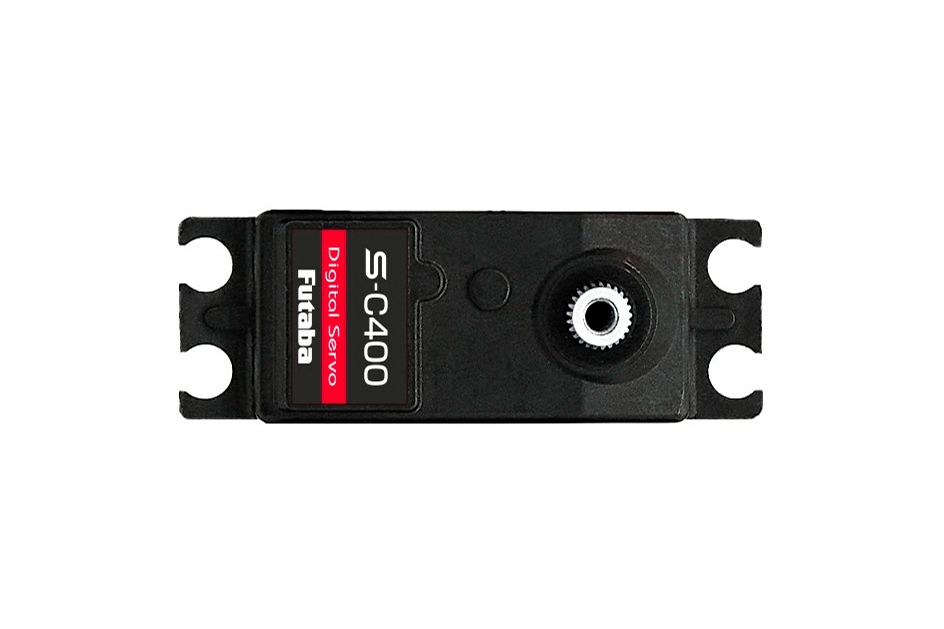
Futaba S-C400 (8kg 0,08s/60°)
 Auf Lager
Leistungsstarkes und schnelles programmierbares digitales Low-Profile-S.BUS2/S.BUS-Servo mit Metallgetriebe und zwei Kugellagern gelagerter Abtriebswelle mit erhöhter Versorgungsspannung für 1:10-Modellautos. Für die Verwendung mit RC-Sets T7PX/T7PXR/T7XC/T10PX mit Empfängern R334SBS/R334SBS-E können sie in den SR-Modus (nur SR1-Modus) umgeschaltet werden und das superschnelle Übertragungssystem T-FHSS SR (Super Response) oder das noch schnellere Telemetriesystem F-4G mit dem Sender T10PX und den Empfängern R404SBS/R404SBS-E nach Umschaltung in den UR-Modus (Ultra Response) (nur Modus UR1) nutzen.
Der S-C400 kann an die Ausgänge von Empfängern für Bodenmodelle (Surface) S.BUS 2 (serieller Bus mit bidirektionaler Kommunikation) oder S.BUS (serieller Bus mit unidirektionaler Kommunikation) anschließen oder als klassisches Servo fungieren, das an den Kanalausgang (PWM) des Empfängers angeschlossen ist. Der S-C400 kann nicht mit Empfängern für Futaba-RC-Flugmodelle (Air) verwendet werden.
Mit Hilfe der USB-Schnittstelle CIU-3 und dem PC-Programm S-Link oder einem Futaba-Sender mit S.BUS-Servo-Einstellfunktion können Sie eine ganze Reihe von Servoparametern programmieren (Geschwindigkeit, Auslenkungsgröße, Neutralstellung, Überlastschutz, Sanftanlauf usw.). Die Einstellung des Kanals für den Betrieb am S.BUS2/S.BUS-Bus und die Umschaltung in den SR-Modus ist nur mit Hilfe des Senders T7PX/T7PXR/T7XC/T10PX möglich, in den UR-Modus auf T10PX.
Erhöhte Versorgungsspannung 6,0-7,4 V (Nennspannung), Betriebsspannungsbereich 4,0-8,4 V.
Was ist S.BUS2/S.BUS
- S.BUS – Futaba-Seriellbus mit unidirektionaler Kommunikation, der die Steuerung von Servos, Reglern, Schaltern, Gyroskopen und anderen kompatiblen RC-Geräten ermöglicht, die an einen einzigen S.BUS-Ausgangsanschluss des Empfängers angeschlossen sind.
- S.BUS2 – Futaba-Seriellbus für bidirektionale Kommunikation, der (wie S.BUS) die Steuerung von Servos, Reglern, Schaltern, Gyroskopen und anderen kompatiblen RC-Geräten ermöglicht, die an einen einzigen S.BUS2-Ausgangs-/Eingangsport des Empfängers angeschlossen sind. Darüber hinaus ermöglicht er den Anschluss von Telemetriesensoren und die Übertragung der von ihnen gesammelten Daten über den Empfänger zur Anzeige auf dem Sender. Einige S.BUS2-Servos können Informationen über Betriebsstrom, Temperatur oder Winkel des Servoausgangshebels an den Sender übertragen.
Im Gegensatz zu klassischen RC-Sets verwendet das S.BUS(2)-System serielle Datenkommunikation zur Übertragung von Steuersignalen vom Empfänger zu Servos, Gyroskopen oder anderen Geräten. Diese Daten enthalten Befehle wie „Servo Kanal 3 auf Position 15 Grad bewegen, Servo Kanal 5 auf Position 30 Grad bewegen” für mehrere Geräte. S.BUS(2)-Geräte führen nur Befehle aus, die ihrem eigenen eingestellten Kanal zugeordnet sind. Aus diesem Grund ist es möglich, mehrere Servos an dasselbe Signalkabel anzuschließen und sie dennoch einzeln nach Bedarf einzustellen und zu steuern. Dazu dient der Identifikationscode des Servos (ID). Die ID finden Sie auf dem Aufkleber auf der Verpackung des Servos.
Das S.BUS2-Servo kann sowohl an den S.BUS2- als auch an den S.BUS-Anschluss des Empfängers angeschlossen werden. Seine Funktion wird durch die Einstellung des Kanals im Servospeicher festgelegt (dies erfolgt über die Programmierschnittstelle des Futaba-Senders, den Programmierer SBC-1 oder die USB-Schnittstelle CIU-3 mit dem PC-Programm S-Link – bei einigen Servos kann der Kanal nur mit Hilfe des Senders eingestellt werden).
Ein S.BUS2-Servo, das an den Kanalausgang eines klassischen Empfängers (PWM) angeschlossen ist, funktioniert wie ein klassisches Servo. Seine Bewegung wird durch das Signal im Kanal des Empfängers bestimmt, an den es angeschlossen ist. Die Einstellung der programmierbaren Servofunktionen bleibt gültig.
| Servogröße | Standard |
| Servotyp | Digital |
| Stellkraft mit 6.0V [kg∙cm] | 6.6 |
| Stellkraft mit 7.4V [kg∙cm] | 8 |
| Geschwindigkeit bei 6.0V [s/60st.] | 0.1 |
| Geschwindigkeit bei 7.4V [s/60st.] | 0.08 |
| Servo-Getriebe | Metall |
| Kugellager | 2× |
| Hochvolt | Ja |
| Stromversorgung [V] | 4 - 8.4 |
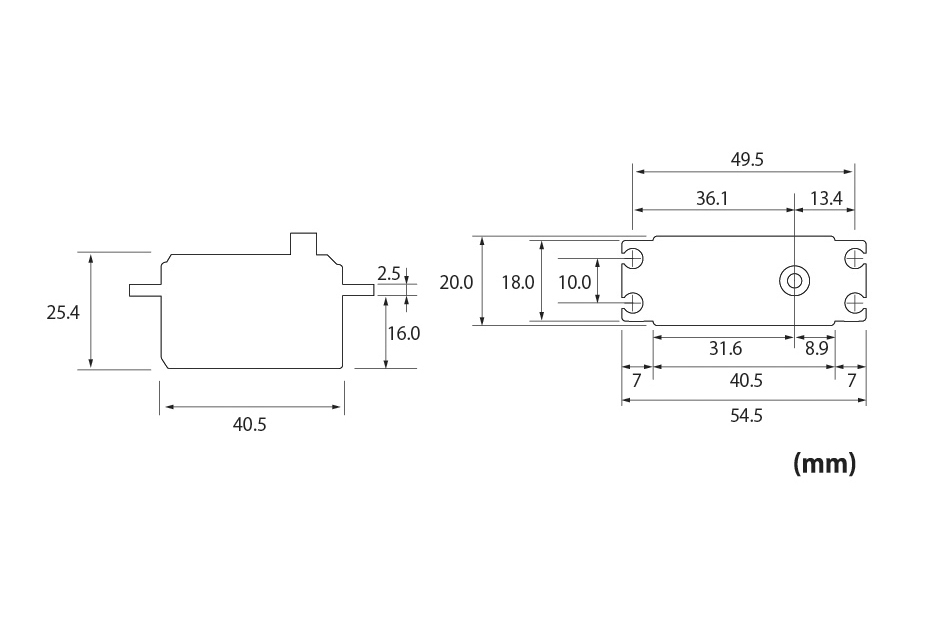
| Länge [mm] | 40.5 |
| Breite [mm] | 20 |
| Höhe [mm] | 25.4 |
| Gewicht [g] | 43 |
| Bestimmt für | Straßenautos |
| S.BUS | Ja |
| S.BUS2 | Ja |
| SR Modus | Ja |
| UR Modus | Ja |